

Spécifications techniques
et performance du DynaKite®
Un cerf-volant automatisé pour tracter un navire ?
Oui, c’est possible !
DynaKite® est une solution automatisée de traction par kite. Utilisant une aile de kite commandée par un pilote automatique, le DynaPod, elle permet d’assister la propulsion des navires de plus de 12 mètres.
DynaKite® : l’alliance du vent, de la mécanique
et de l’intelligence embarquée
Voici la vue générale du système DynaKite®. Découvrez chaque composant grâce à cette section interactive.
Aile de kite hybride à forme voûtée aérodynamique, pour une stabilité et des performances accrues.
- Sans bridages : aucun réglage nécessaire même pendant les phases d’envoi et de récupération
- Auto-gonflée : gonflage par le vent automatiquement pendant la phase d’envoi
Seules deux lignes relient le kite au pilote automatique DynaPod, avec une longueur comprise entre 70 et 140 mètres selon la puissance de DynaKite® utilisée. Ces lignes permettent de :
- transmettre au navire les efforts de traction générés par l’aile de kite
- piloter l’aile de kite
S’installant aisément sur le pont du navire à l’aide de 5 boulons, le Dynapod pilote le kite de manière automatique grâce à ses capteurs intégrés. Son système de motorisation mobile permet le vol en loop à 360°.
La manette permet à l’opérateur de piloter le système à distance tout en recevant des retours en temps réel sur son état. Elle permet également de changer de mode de vol.
Offre un pilotage intelligent avec une visualisation en temps réel des performances du kite pour un contrôle optimal.
L’innovation majeure qui distingue ce système de nos deux autres solutions : le mode de vol en loop à 360°, générant une traction continue. Ce mouvement perpétuel garantit une force stable et puissante, sans risque d’emmêlement des lignes. Cette prouesse technique est rendue possible grâce au DynaPod, équipé d’un moteur roue et d’un émerillon.
Le vol en boucle ou “loop” est reconnu comme la trajectoire la plus efficace pour maximiser la puissance d’un kite. Le monde académique l’a démontré depuis longtemps, et les meilleurs kitesurfeurs l’utilisent au quotidien. Avec DynaKite®, nous avons conçu un mécanisme unique permettant d’exploiter pleinement cette trajectoire optimale, grâce à un émerillon intégré sous le moteur roue.”
Comment le kite
génère de la traction ?
Le profil aérodynamique de nos ailes de kite exploite un principe physique clé. L’air s’accélère sur l’extrados*, créant une dépression, et ralentit sur l’intrados**, générant une surpression. Cette différence de pression produit une portance, la force qui permet de tracter le navire.
*extrados : partie supérieure de l’aile
** intrados : partie inférieure de l’aile
Les différents modes de vols
Pour l’envoi, l’opérateur commande depuis la manette et contrôle la vitesse de déroulement des lignes. À la fin du déroulement, les systèmes de renvoi sont relâchés et les poulies retirées des lignes.
Pour la récupération, depuis la manette de contrôle, l’opérateur sélectionne manuellement le mode de récupération, puis contrôle la vitesse d’enroulement des lignes à l’aide d’un simple joystick.
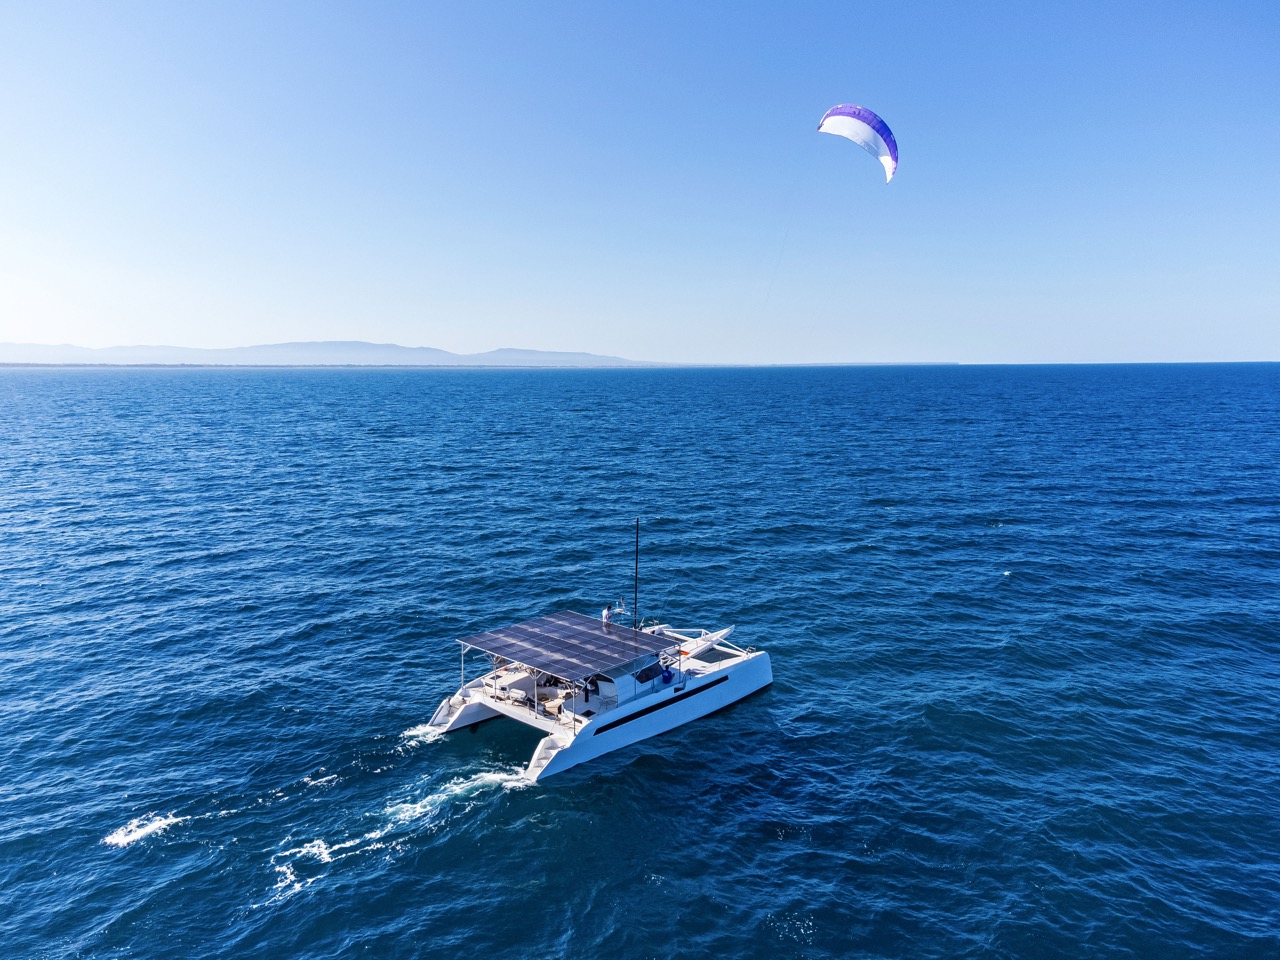
Le mode statique est idéal pour optimiser la traction lors de la navigation au près. Le pilote automatique maintient le kite dans une position stable en bord de fenêtre, générant une traction optimisée dans l’axe d’avancement du navire.
Une déclinaison de ce mode, nommée « Zénith », permet de maintenir l’aile en haut de la fenêtre de vol afin de limiter la traction lors des manœuvres.
Les modes dynamiques optimisent le mouvement de l’aile de kite dans la fenêtre de vent grâce au DynaPod :
- Vol en loop à 360° : Le kite effectue une rotation continue dans la fenêtre de vent, générant une traction maximale et continue.
- Vol en “huit” : Le kite décrit des 8 dans la fenêtre de vent.
Les modes de vol dynamiques et la forme de leurs trajectoires s’adaptent automatiquement à l’angle et à la vitesse du vent, afin de maximiser la traction.
Grâce à son réseau de capteurs, le DynaPod analyse en permanence les conditions de vent et adapte la trajectoire et le mode de vol du kite. Du vol statique au zénith, des “8” aux loops à 360°, il ajuste chaque mouvement pour exploiter au mieux l’énergie du vent et générer une traction optimale.
Deux puissances disponibles
Nous proposons deux puissances adaptées à vos besoins : DynaKite® 60 et DynaKite® 120.